Autor | M. Martínez Euklidiadas
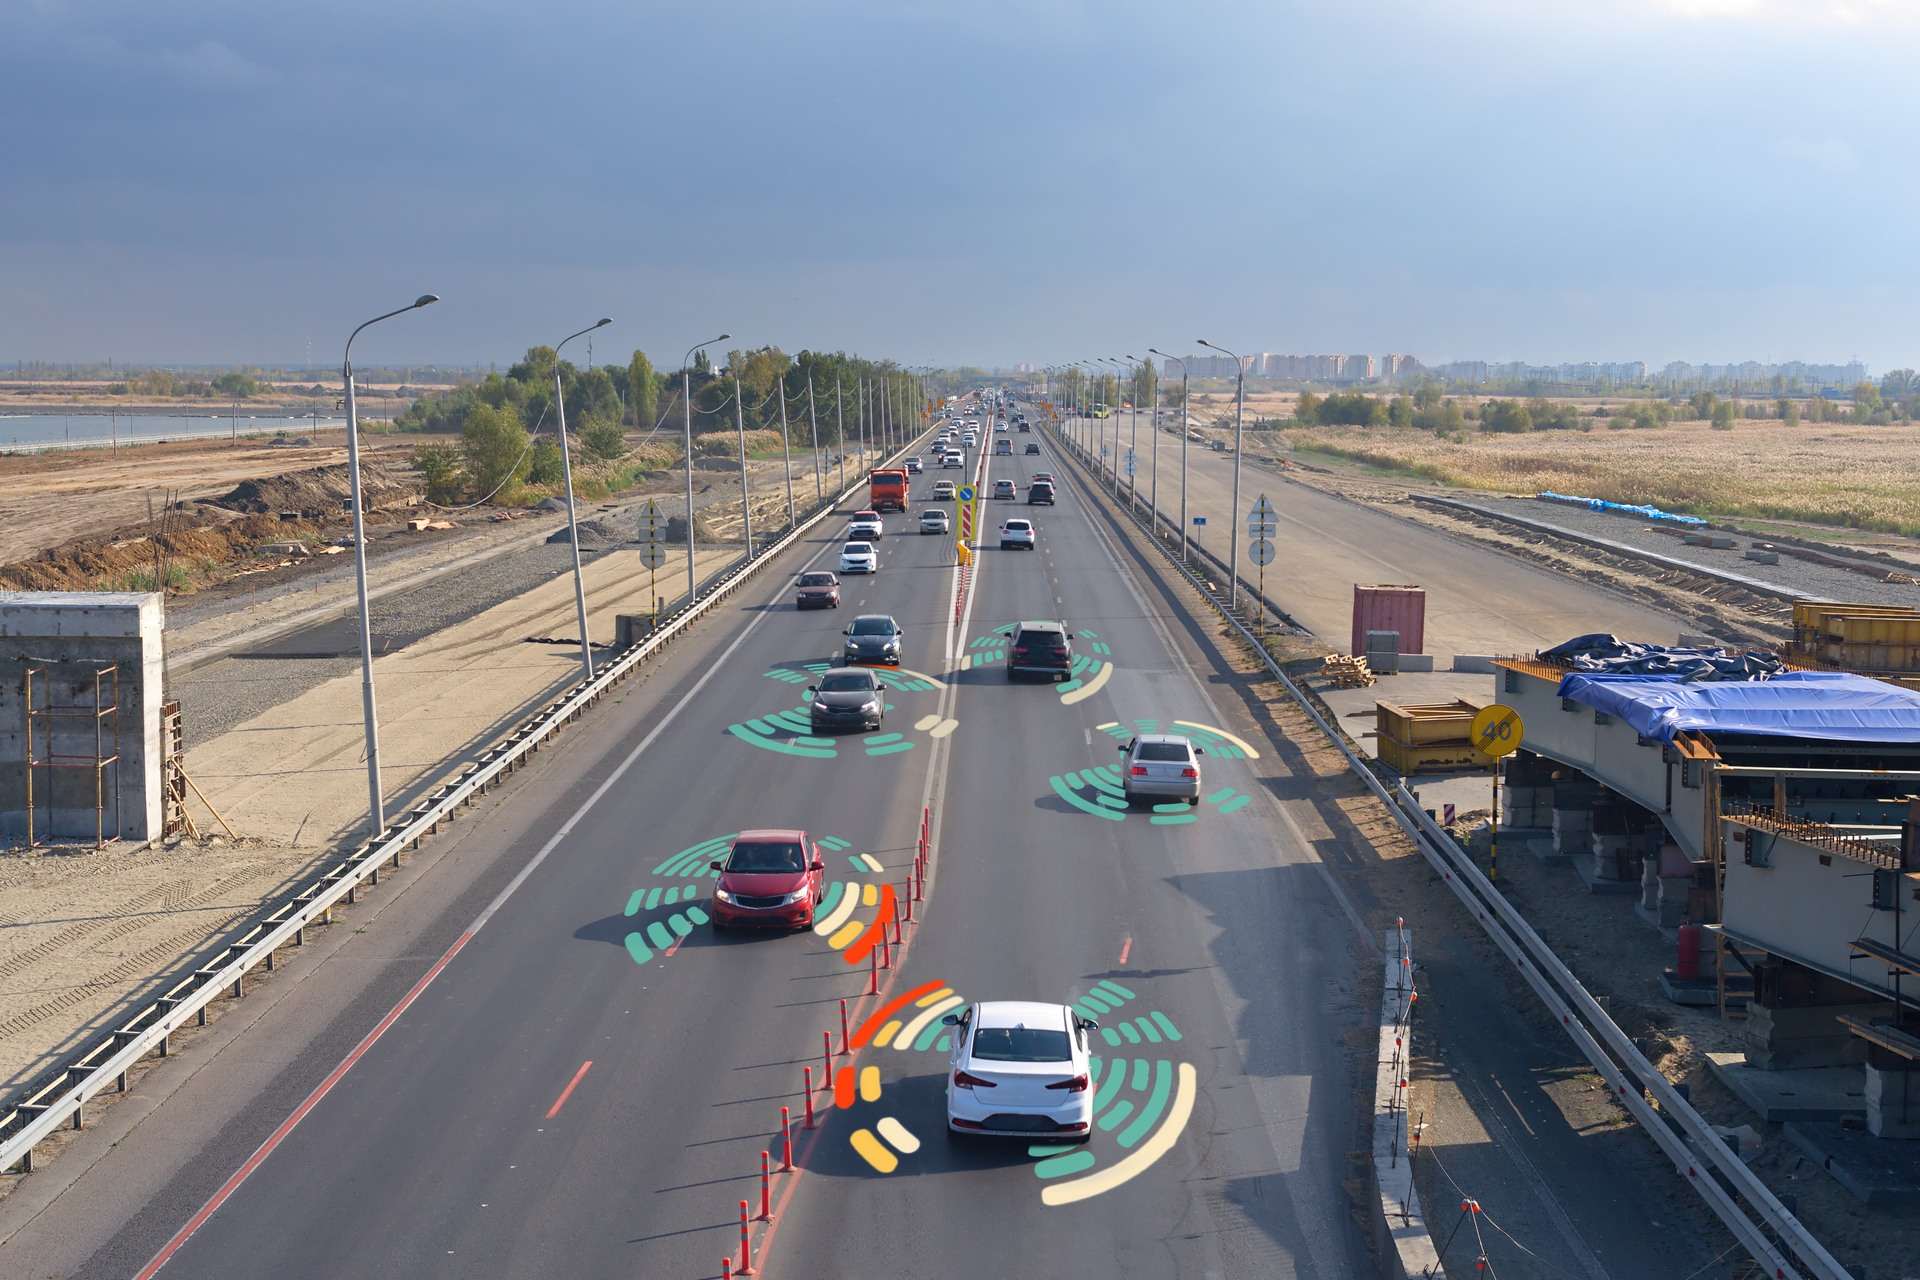
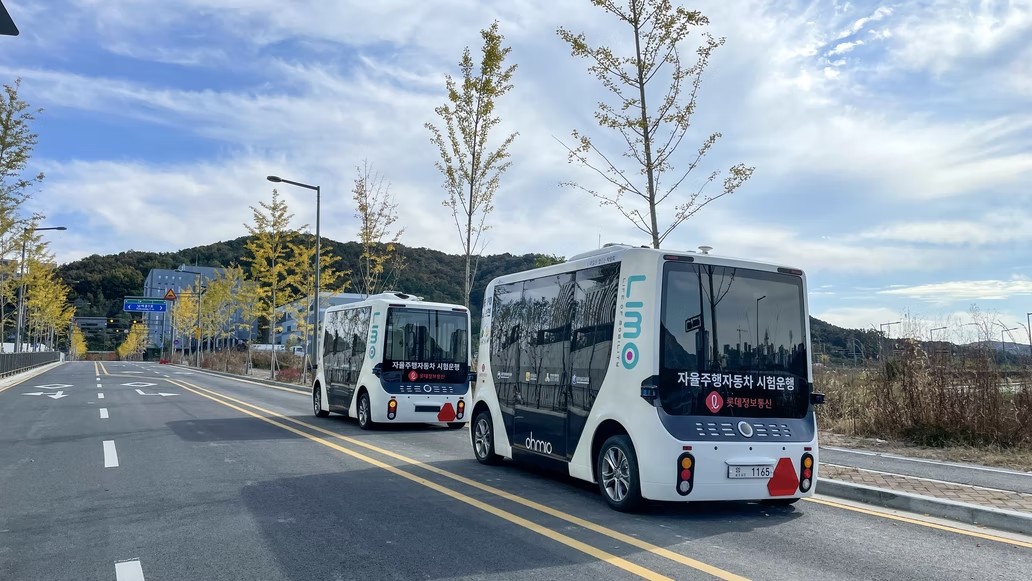
Se dice que las ciudades del futuro estarán repletas de todo tipo de vehículos autónomos. La tecnología ya está en su mayor parte desarrollada, pero no es ese el reto del coche autónomo en las ciudades. El gran problema es qué ética usar, cómo programarla o cómo distribuir la responsabilidad en caso de accidente. ¿De quién es la culpa si ocurre un atropello?
¿Ética para el coche autónomo? Por supuesto, pero, ¿cuál de ellas?
Todas las marcas que trabajan en vehículos autónomos concuerdan en que la ética es necesaria para la programación del coche sin volante, especialmente dentro de núcleos urbanos. Además, los países la exigirán antes de dar permisos para circular. Estados Unidos, Singapur, Corea o China son algunos de los países con vehículos en pruebas. El gran problema que tenemos como sociedad es que ni hay una única ética ni sabemos muy bien cómo programarla.
La teoría de las decisiones éticas
Supongamos que disponemos de una matemática avanzada y de una forma de traducir conceptos éticos en código informático. Somos, por tanto, capaces de implementar la ética de las máquinas. El reto es elegir cuál de las éticas se desea. ¿Minimizamos el daño? ¿Cuál, el del conductor o el del resto de usuarios? Estas y otras miles de preguntas similares han de ser respondidas para poder programar miles de coches que conduzcan por las ciudades.
Para arrojar un poco de luz al debate, en MIT programó un ejercicio llamado ‘Moral Machine’ (la máquina moral), que exponía al espectador a una serie de escenarios en los que elegía uno. ¿El resultado? No existe una ética, existen muchas éticas. Y no hay una que sea mejor. Sí hay alguna que es regionalmente más aceptada. Pero no existe universalidad.
Cómo programar el razonamiento moral racional
Ahora supongamos que ya sabemos qué ética programar. ¿Cómo lo hacemos? Los sistemas expertos han de ser programados hasta el más mínimo detalle y no tienen flexibilidad; y los sistemas basados en inteligencia artificial son cajas negras en las que no es posible determinar cómo tomó la decisión el coche. Sin ese dato, ¿cómo sabemos quién es el culpable de un atropello?

Rendición de cuentas y responsabilidad
"La responsabilidad de los autores de un programa puede ser impuesta. Hay que garantizar la trazabilidad de la escritura de un código", dice José Ignacio Latorre, experto en IA, en ‘Ética para las máquinas’ (2019). La rendición de cuentas es un imperativo de la conducción autónoma.
Hace unos años la justicia estadounidense declaraba culpable de homicidio involuntario a la mujer que, en marzo de 2018, conducía un vehículo de Uber con las funciones automáticas de conducción desactivadas. Aquel caso fue muy complicado, pero se declaró culpable a la conductora al haber ‘apagado’ la mente del coche semiautónomo. ¿Y si este está encendido?
Es probable que en conducción autónoma se llegue a algún tipo de responsabilidad compartida similar a la que existe en construcción. En este ámbito la responsabilidad se divide entre la empresa constructora, la ingeniería que desarrolló los planes o la jefatura de obra, entre otros. Porque, si un coche autónomo atropella a alguien, la culpa se diluye entre los actores:
● Diseñadores del trazado vial dentro de las ciudades
● Ejecutores de ese trazado
● De haberlos, diseñadores de carreteras inteligentes
● Fabricante del vehículo
● Diseñadores del vehículo
● Programadores de la IA
● Conductores (si hay)
● El comportamiento de la víctima previo al atropello
Estos roles se subdividen a su vez entre cientos o miles de personas, por lo que resulta imprescindible regular mediante leyes cuál es el grado de responsabilidad de cada uno de los agentes cuando los coches autónomos circulen por las ciudades.
Imágenes | Daesun Kim, Phuoc Anh Dang